भाषा चयन गर्नुहोस्
आवासीय र व्यावसायिक पौंडी पोखरीहरूमा क्रिस्टलीय पानीको मर्मत श्रम-गहन म्यानुअल कामबाट उच्च परिष्कृत रोबोटिक अपरेशनमा परिवर्तन भएको छ। यस विकासको मुटुमा मेसिन र जलमग्न सतह बीचको मेकानिकल इन्टरफेस छ। जबकि फिल्टरेशन दरहरू र नेभिगेसनल एल्गोरिदमहरू महत्त्वपूर्ण छन्, एक स्वचालित क्लीनरको प्रभावकारिता अन्ततः यसको स्क्रबिंग क्षमता द्वारा निर्देशित हुन्छ।
प्रभावकारी पूल रोलर ब्रश को किनेमेटिक्स
एक स्वायत्त प्रणालीले शैवाललाई कसरी लड्छ भनेर बुझ्नको लागि, पहिले पानीको रेखा र भुइँ स्तरमा भौतिक अन्तरक्रियाको विश्लेषण गर्नुपर्छ। एक उच्च प्रदर्शन पूल रोलर ब्रश सतह मात्र स्किम गर्दैन; यसले शैवाल बीजाणु र पोखरी सब्सट्रेट बीचको आणविक बन्धन तोड्न घूर्णन गति र तलतिरको दबाबको संयोजन प्रयोग गर्दछ। शैवाल, विशेष गरी "कालो" र "तोरी" प्रजातिहरू, एक सुरक्षात्मक बायोफिल्म स्रावित गर्दछ जसले प्राकृतिक टाँसेको रूपमा कार्य गर्दछ। स्थिर दबाब मात्र यो तह घुसाउन अपर्याप्त छ।
आधुनिक प्रणालीहरूमा इन्जिनियरिङ फोकस चर-गति रोटेशन तिर सरेको छ। ब्रसलाई रोबोटको अगाडिको यात्रा गति भन्दा उच्च दरमा घुम्न अनुमति दिएर, इन्जिनियरहरूले "स्क्रबिङ अनुपात" सिर्जना गर्छन्। यो अनुपातले पूल सतहको प्रत्येक वर्ग मिलिमिटरलाई धेरै ब्रिस्टल वा ब्लेड पासहरूद्वारा सम्पर्क गरिएको छ भनी सुनिश्चित गर्दछ। यो मेकानिकल रिडन्डन्सी प्लास्टर र पेबल-फिनिस पोखरीहरूमा पाइने माइक्रोस्कोपिक छिद्रहरू खाली गर्न आवश्यक छ, जहाँ शैवालले जरा लिन्छन् र फल्छन्।
पूल क्लीनर रोबोट रोलर ब्रशको साथ सतह अनुकूलन
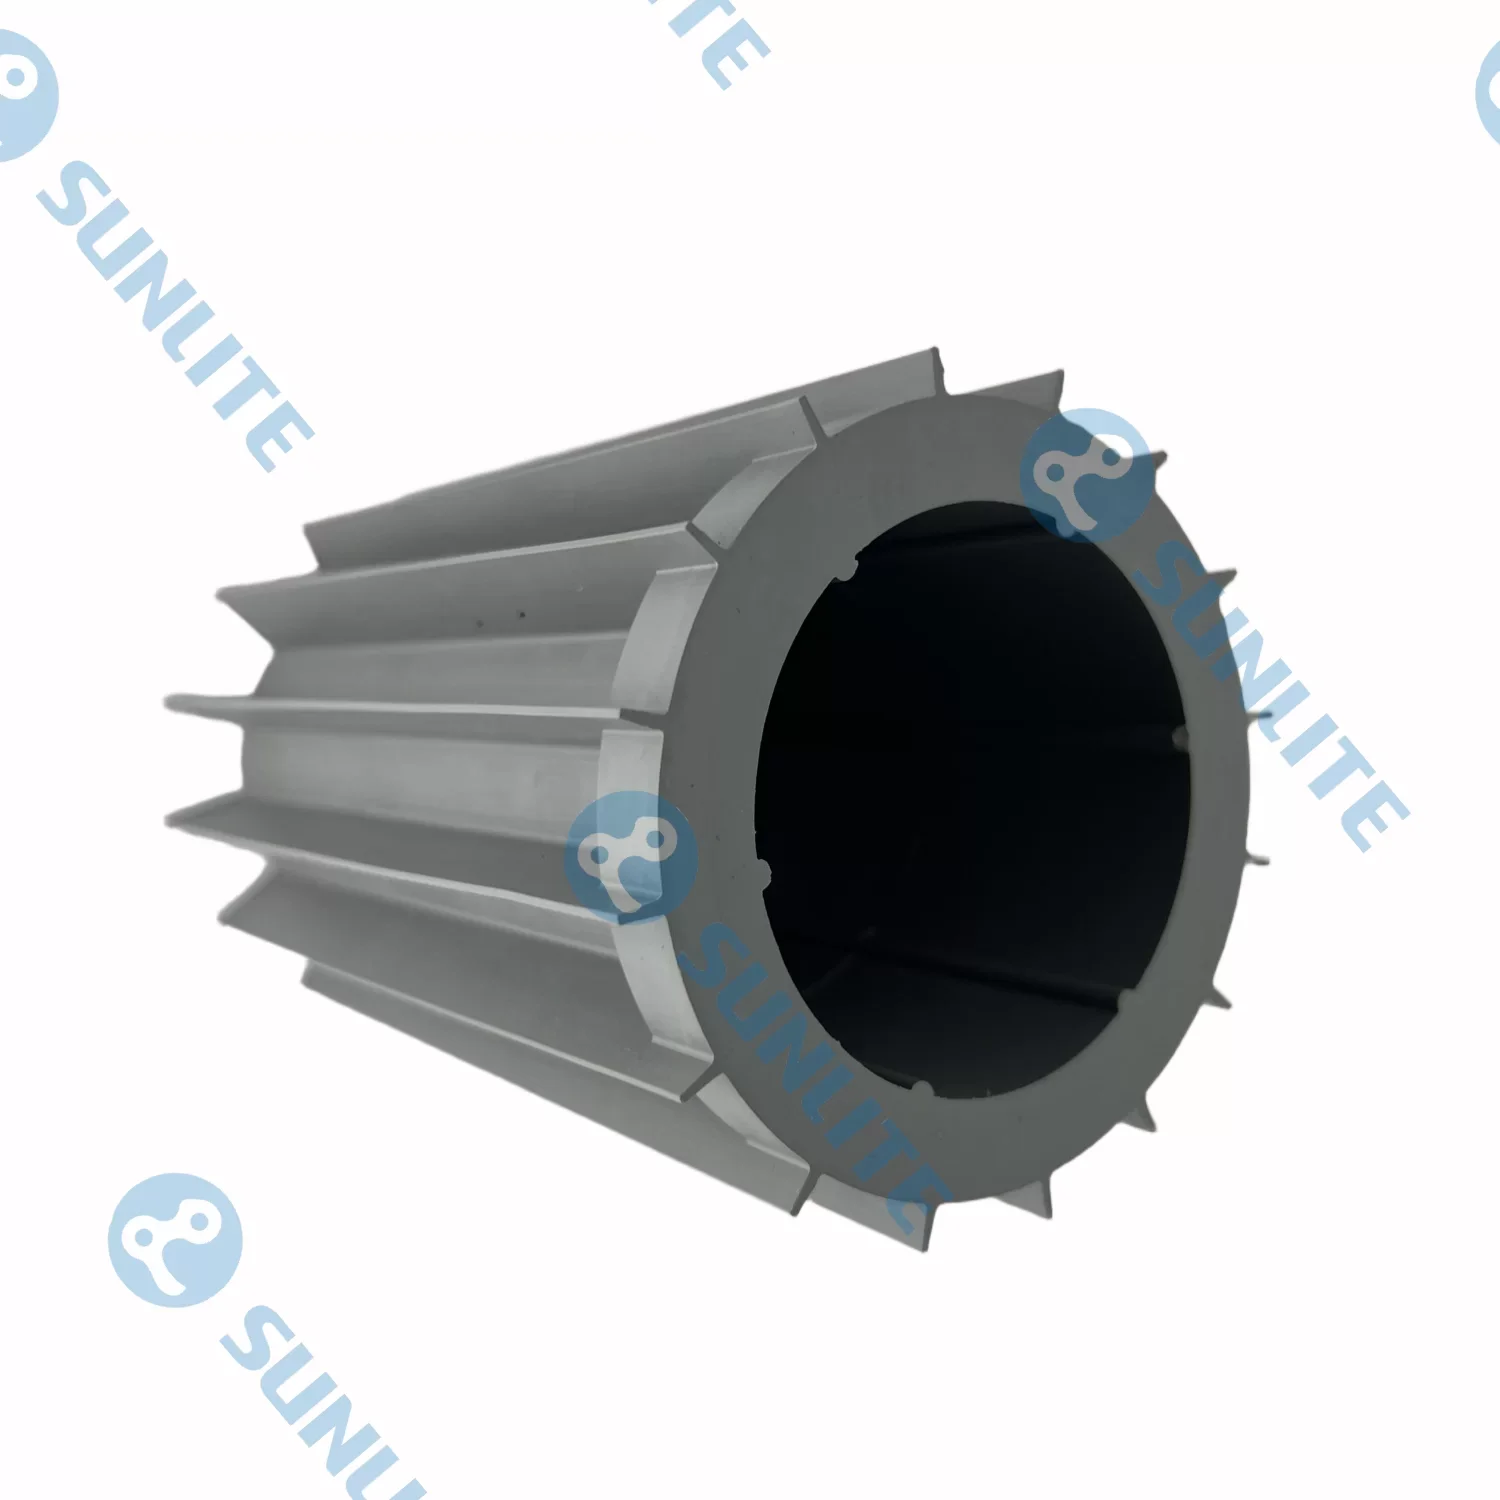
पोखरीहरू विरलै एकसमान वातावरण हुन्। ती तीखा 90-डिग्री ट्रान्जिसनहरू, घुमाउरो "कोभहरू," र ठाडो पर्खालहरू हुन्छन् जसले अद्वितीय गुरुत्वाकर्षण चुनौतीहरू प्रस्तुत गर्दछ। को डिजाइन ए पूल क्लीनर रोबोट रोलर ब्रश यी ज्यामितीय भिन्नताहरूको लागि खाता हुनुपर्छ। परम्परागत ठाडो भ्याकुम ब्रशको विपरीत, रोबोटले ठाडो पर्खाल चढ्दा वा टाइल गरिएको वाटरलाइन पार गर्दा पनि पोखरी-विशिष्ट रोलरले निरन्तर सम्पर्क कायम राख्नुपर्छ।
उन्नत डिजाइनहरूले फ्लोटिंग एक्सल प्रणाली प्रयोग गर्दछ, जसले रोलरलाई रोबोटको मुख्य चेसिसबाट स्वतन्त्र रूपमा सार्न अनुमति दिन्छ। यसले यो सुनिश्चित गर्छ कि रोबोटले ड्रेन कभर वा स्थानीयकृत बम्पको सामना गर्दा, ब्रस सतहमा फ्लश रहन्छ। यसबाहेक, रोलरको व्यास टोक़ डेलिभरीमा एक महत्वपूर्ण कारक हो। ठूलो व्यास रोलरले थप पर्याप्त सम्पर्क प्याच प्रदान गर्दछ, जुन विशेष गरी ठूलो मात्रामा व्यावसायिक पूलहरूमा उपयोगी हुन्छ जहाँ सतह क्षेत्र कभरेज ऊर्जा खपत विरुद्ध सन्तुलित हुनुपर्छ। सम्पर्क क्षेत्रलाई अनुकूलन गरेर, प्रणालीले ग्राउट लाइनहरूमा गहिरो प्रवेश प्राप्त गर्न सक्छ जहाँ शैवाल प्रायः रासायनिक उपचारबाट लुक्छ।
रोबोट रोलर ब्रश मा सामग्री नवीनता
परम्परागत नायलन ब्रिस्टलबाट कम्पोजिट सामग्रीमा संक्रमणले उद्योगमा महत्त्वपूर्ण मोडलाई चिन्हित गरेको छ। एक समकालीन रोबोट रोलर ब्रश प्राय: हाइब्रिड निर्माण सुविधा। नायलन वा पोलीप्रोपाइलीन ब्रिस्टलहरू ढीला मलबे र गारो हटाउनका लागि प्रभावकारी हुन्छन्, तर तिनीहरू सक्रिय शैवाल फूलको स्लिम, पातलो बनावटसँग संघर्ष गर्न सक्छन्। यसको प्रतिरोध गर्न, इन्जिनियरहरूले विशेष पोलिमरबाट बनेको "सक्रिय" स्क्रबिङ स्ट्रिपहरू एकीकृत गरेका छन्।
यी हाइब्रिड ब्रशहरू दोहोरो-कार्य प्रक्रिया मार्फत काम गर्छन्। जब कडा ब्रिस्टलहरू दरारहरूमा गहिरो पुग्छन्, नरम पोलिमर स्ट्रिपहरूले स्क्वीजीको रूपमा काम गर्दछ, ढिलो गरिएको बायोफिल्मलाई पुछेर यसलाई सक्शन सेवन तर्फ निर्देशित गर्दछ। यसले शैवाललाई पानीको स्तम्भमा पुन: वितरण हुनबाट रोक्छ। यसबाहेक, पोखरीको रासायनिक वातावरण—क्लोरीन, नुन र विभिन्न pH ब्यालेन्सरमा धनी—प्लास्टिकका लागि कुख्यात रूपमा प्रतिकूल छ। ब्रिस्टललाई भंगुर बन्न र फुट्नबाट रोक्नको लागि उच्च-स्तरीय ब्रशहरू अब UV-स्थिर र रासायनिक-प्रतिरोधी यौगिकहरूसँग निर्मित छन्, जसले अन्यथा फिल्टरेशन क्लोगहरू निम्त्याउन सक्छ।
नेभिगेसनल सिनर्जी र रोबोट रोलिङ ब्रश
ब्रसले यसलाई मार्गदर्शन गर्ने प्रणाली जत्तिकै प्रभावकारी हुन्छ। ए को एकीकरण रोबोट रोलिङ ब्रश मेसिनको पाथफाइन्डिङ तर्कमा आन्दोलन र सफाई बीचको सहजीवी सम्बन्ध सिर्जना गर्दछ। आधुनिक स्वायत्त क्लीनरहरूले "ब्रस-केन्द्रित" नेभिगेसन प्रयोग गर्छन्, जहाँ सेन्सरहरूले भुइँमा बढेको प्रतिरोध वा अप्टिकल परिवर्तनहरू पत्ता लगाउँदा रोबोटले ओभरल्यापिङ ढाँचाहरू वा स्थानीयकृत "स्पट-सफाई" युक्तिहरू प्रदर्शन गर्न सक्छ।
उच्च प्रदूषण भएको क्षेत्रहरूमा, जस्तै पोखरीको छायादार कुनाहरू जहाँ सूर्यको किरणबाट वञ्चित शैवाल फस्टाउँछन्, रोबोटले उच्च ब्रश RPM कायम राख्दा यसको अगाडिको गति कम गर्न सक्छ। यो केन्द्रित प्रयासले यो सुनिश्चित गर्दछ कि निस्पंदन प्रणालीले यसलाई हटाउनु अघि शैवाल उठाउनको लागि यांत्रिक आन्दोलन पर्याप्त छ। ड्राइभ मोटरहरू र ब्रश मोटर बीचको सिङ्क्रोनाइजेसनले प्रवेश-स्तर क्लीनरहरूलाई व्यावसायिक-ग्रेड स्वायत्त प्रणालीहरूबाट अलग गर्छ। यो सामंजस्यले सुनिश्चित गर्दछ कि ब्रश एक निष्क्रिय घटक मात्र होइन तर रोबोटको वातावरणीय जागरूकतामा सक्रिय सहभागी हो।
रबर रोलर ब्रश रोबोटको स्थायित्व र पकड
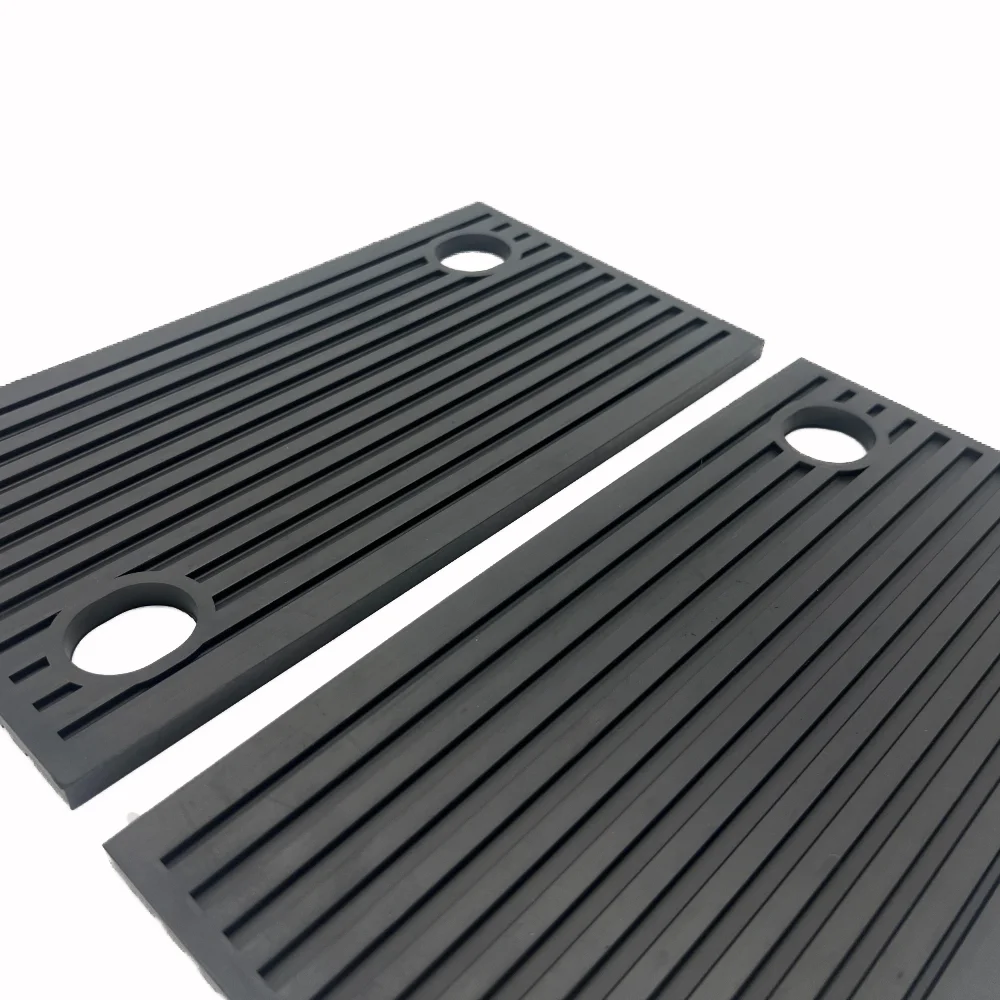
पानीमुनि रोबोटिक्समा सबैभन्दा महत्त्वपूर्ण चुनौतीहरू मध्ये एक चिप्लो, अल्गा-लेपित सतहहरूमा कर्षण कायम राख्नु हो। ए रबर रोलर ब्रश रोबोट ब्रश आफैलाई माध्यमिक कर्षण सहायताको रूपमा प्रयोग गरेर यो समस्या समाधान गर्दछ। जब रोबोटले चरम टाइल भित्तामा चढ्ने प्रयास गर्छ, रोलरको रबराइज्ड कम्पोनेन्टहरूद्वारा उत्पन्न घर्षणले स्लाइडिंग रोक्न आवश्यक "बाइट" प्रदान गर्दछ।
यी रोलरहरूमा प्रयोग हुने रबरको घनत्वलाई ध्यानपूर्वक क्यालिब्रेट गरिएको छ। यदि रबर धेरै कडा छ भने, यसले नाजुक विनाइल लाइनर वा गिलास टाइलहरू स्क्र्याच गर्न सक्छ; यदि यो धेरै नरम छ भने, यो घर्षण क्वार्ट्ज वा प्लास्टर फिनिशको बिरूद्ध समय भन्दा पहिले नै झर्नेछ। आधुनिक समाधानमा बहु-घनत्व मोल्डिङ समावेश छ, जहाँ केन्द्रीय कठोर कोर नरम, उच्च-घर्षण बाहिरी तहमा बेरिएको हुन्छ। यो डिजाइनले उच्च-गति रोटेशनको लागि आवश्यक संरचनात्मक अखण्डता प्रदान गर्दछ जबकि वाटरलाइनमा शैवाल हटाउन आवश्यक "टक्किनेस" प्रदान गर्दछ - सफा राख्नको लागि कुनै पनि पोखरीको सबैभन्दा कठिन क्षेत्र।
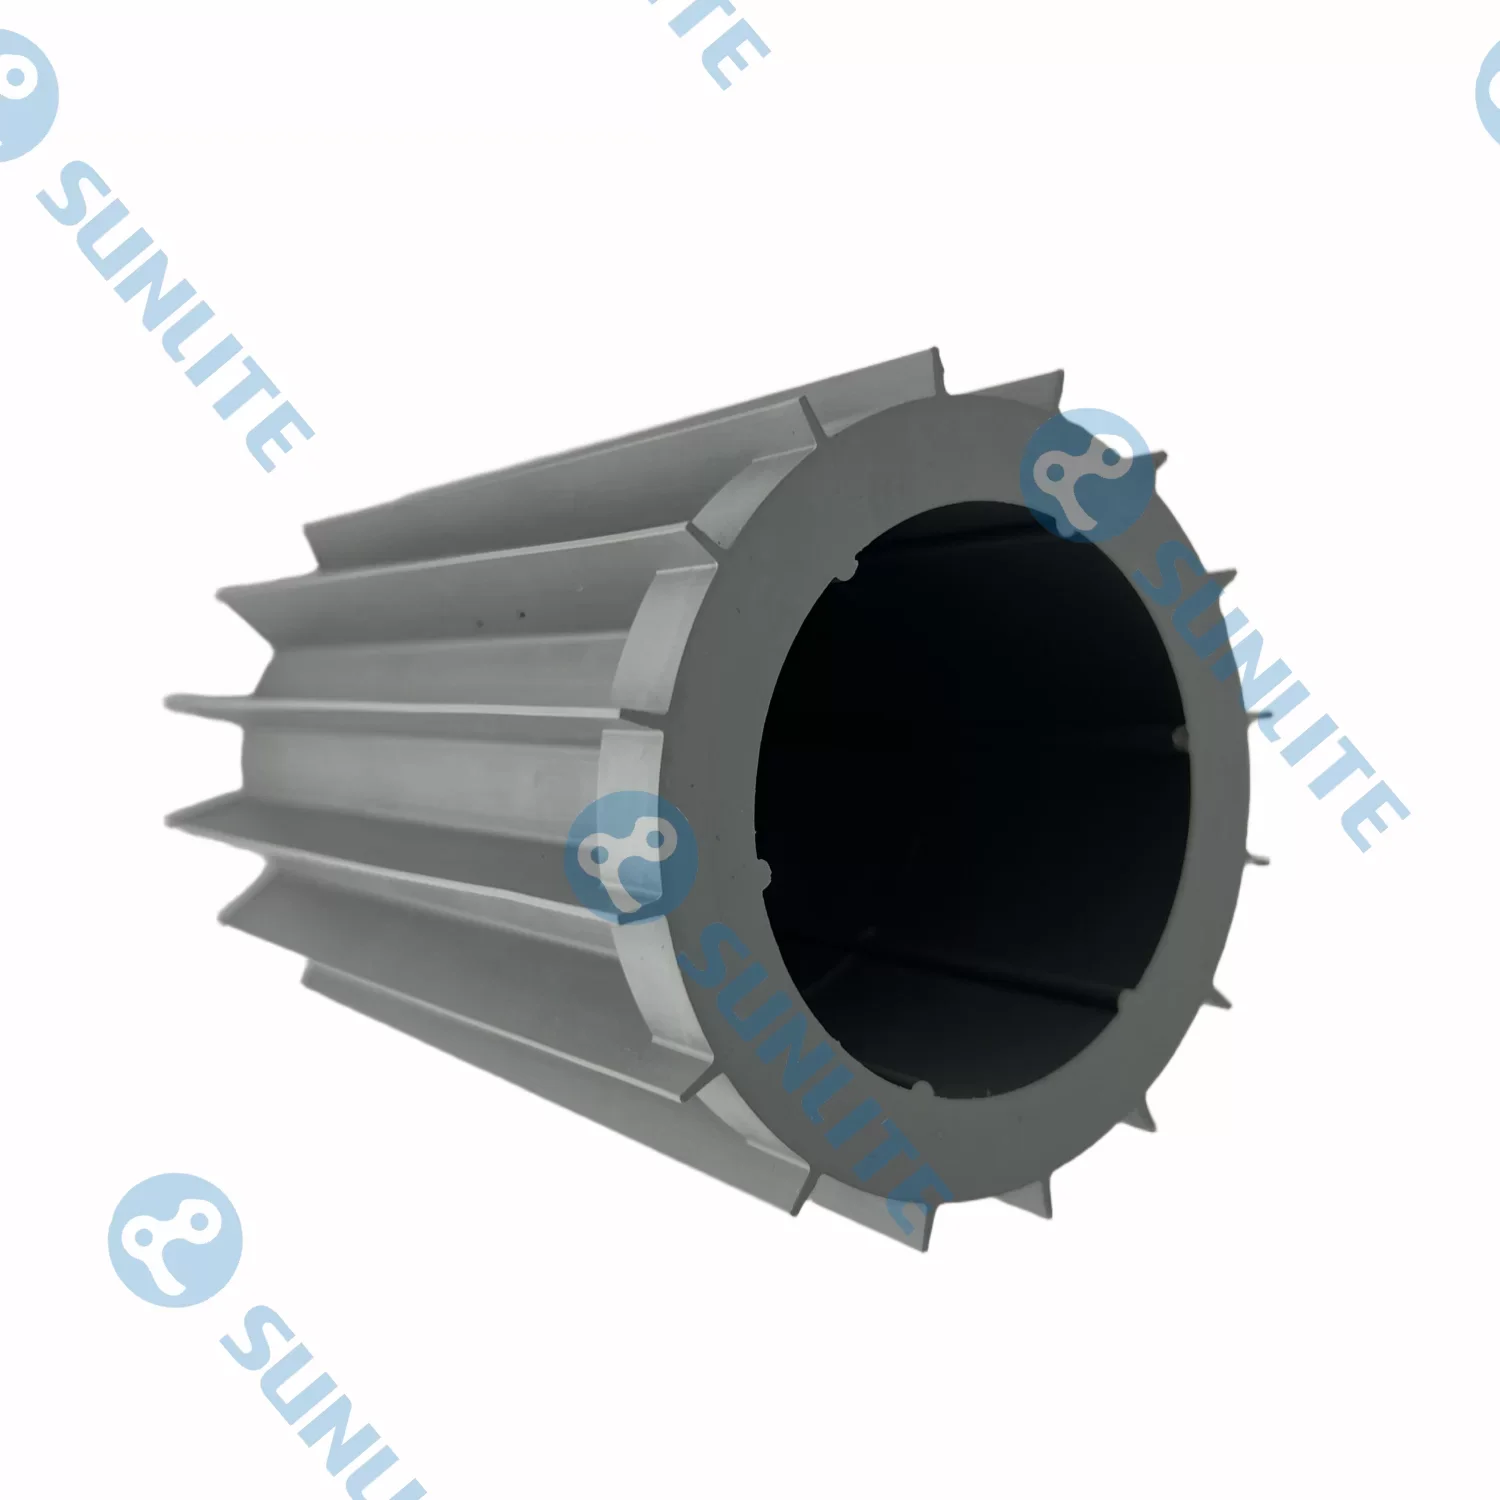
आवासीय र व्यावसायिक पौंडी पोखरीहरूमा क्रिस्टलीय पानीको मर्मत श्रम-गहन म्यानुअल कामबाट अत्यधिक परिष्कृत रोबोट अपरेशनमा परिवर्तन भएको छ।